
零基础读懂自动驾驶感知:从传感器原理到实战工具指南
自动驾驶感知的核心定义与起步路径
自动驾驶感知是指车辆通过多源传感器识别周围环境与自身状态的技术体系。新手只需掌握硬件选型、数据流转与基础模型部署即可快速上手。
- 系统定位:将物理世界映射为计算机可读的二维图像或三维点云数据,取代人类视觉完成路况解构与动态预测。
- 技术架构:涵盖数据采集、预处理、特征提取与目标检测四大核心环节,形成从原始波形到结构化坐标的完整闭环链路。
- 学习路径:遵循原理认知、工具安装、跑通官方Demo、微调自定义数据集的递进顺序,避免盲目陷入复杂的数学公式推导。
- 常见误区:过度依赖单一传感器导致极端天气失效,正确做法是从第一天起就建立多模态空间对齐与时间同步的思维框架。
自动驾驶感知硬件清单与信号采集规范
选择合适的传感器是搭建感知系统的先决条件,不同器件的物理特性直接决定了数据质量上限与后期算法的调试难度。
- 激光雷达:利用飞行时间法测量距离,输出高精度三维点云,擅长精细建模与静态障碍物测距,需定期校准旋转电机水平轴。
- 视觉摄像头:基于光学成像记录色彩与纹理信息,依赖深度学习进行语义分割与车道线追踪,注意固件升级后固定曝光参数以防亮度跳变。
- 毫米波雷达:通过电磁波反射探测径向速度与小目标,具备全天候穿透能力,常用于自适应巡航与前向碰撞预警系统。
- 融合策略:采用扩展卡尔曼滤波或深度网络对齐时空基准,解决单一器件的遮挡、玻璃反光与金属噪点缺陷,显著提升系统冗余度。
自动驾驶感知算法框架与实战工具链
算法层负责将原始信号转化为可执行的决策指令,当前主流方案已全面转向多传感器协同与端到端大模型范式。
- 主流模型:PointPillars处理柱状点云兼顾推理速度与检测精度,BEVFusion统一多模态特征输入Transformer编码器,适合复杂混合交通场景。
- 开源框架:Apollo开放平台提供完整感知模块与规划控制接口,OpenPCDet专注3D目标检测,适合算法验证与定制化需求。
- 数据集准备:下载nuScenes或KITTI格式数据,使用CVAT完成精细标注,严格划分训练集百分之八十、验证集百分之十与测试集百分之十的比例。
- 环境配置:创建Conda虚拟环境隔离系统依赖,按CUDA版本号匹配对应PyTorch,克隆代码库后执行pip install安装脚本,手动修正绝对路径报错。
实际部署时建议优先运行官方提供的预训练权重测试脚本,观察Loss曲线收敛情况后替换自己的采集数据,确保反向传播方向正确且显存占用稳定。
自动驾驶感知仿真测试与迭代调优流程
脱离真实道路进行闭环验证是降低试错成本的关键步骤,数字孪生技术可大幅压缩研发周期并覆盖长尾危险工况。
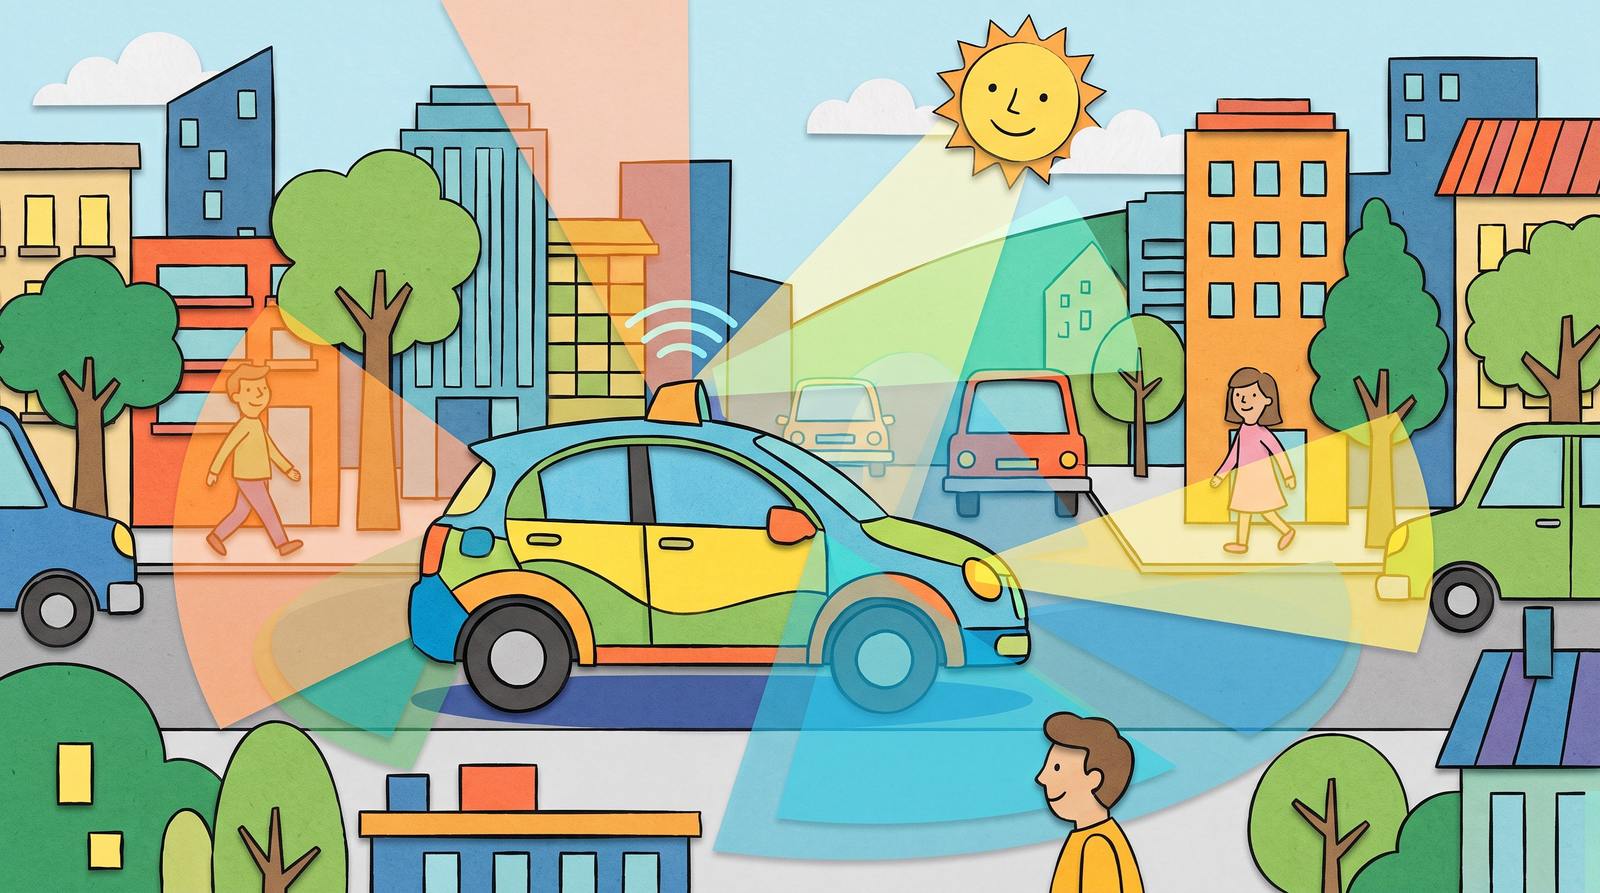
- 仿真平台:CarSim联合Physics构建车辆动力学模型,LGSVL或AirSim渲染高保真交通场景,支持自定义降雨强度与日照角度参数调节。
- 故障注入:人为添加雨天散射噪声、强光眩目或恶意遮挡物,检验感知模块的鲁棒性、越界处理能力及安全接管触发机制。
- 指标评估:使用mAP衡量检测精度,通过F1-Score平衡误报漏报率,记录NDS作为综合评分,绘制PR曲线辅助置信度阈值选择。
- 持续集成:接入GitLab CI自动化流水线,每次代码提交自动触发回归测试并生成可视化报告,实现版本回溯与云端容器化部署。
常见问题
新手是否需要精通C++才能开展开发?
初期聚焦Python生态完全足够。主流算法均封装为高阶API接口,熟练掌握PyTorch张量操作与日志调试即可满足基础需求,后期再逐步迁移至C++推理引擎。
算力受限设备如何部署轻量化模型?
采用TensorRT或ONNX Runtime进行算子融合与INT8量化,结合通道剪枝与知识蒸馏技术可将参数量压缩至原体积的三分之一,端侧延迟降低近半。
如何获取高质量的私有标注数据?
先用半自动标注工具生成初稿,人工仅针对边界框偏移与类别混淆样本进行复核。配合主动学习筛选难例,标注效率可提升三倍以上且成本可控。
进阶资源推荐与下一步行动建议
掌握上述清单后,建议深入阅读经典论文复现核心代码。订阅行业技术Newsletter跟踪前沿进展,积极参与GitHub相关仓库的贡献讨论,将理论转化为实际项目经验。开始编写第一个数据加载器,跑通一次完整的训练循环,你就已经踏入了自动驾驶感知的核心赛道。

王工
暂无介绍....


评论(0):